Testar servos não exige conhecimento avançado de eletrônica. Dominar alguns métodos simples e práticos permite avaliar rapidamente o desempenho deles.
Por que testar servos?
Os servos contêm motores, conjuntos de engrenagens, potenciômetros e circuitos de controle. Um problema em qualquer um desses componentes pode causar o mau funcionamento do servo. Por exemplo, as juntas de um robô podem travar repentinamente ou um carro de controle remoto pode parar de responder; em muitos casos, isso é causado por uma falha no servo. Os testes prévios evitam que problemas sejam descobertos no meio de um projeto, economizando tempo e esforço consideráveis.
Os testes ajudam a compreender o verdadeiro desempenho do servo. Alguns servos podem girar, mas podem apresentar problemas potenciais, como torque insuficiente, centralização imprecisa ou ruído excessivo. Com testes sistemáticos, você pode selecionar servos de alto desempenho para projetos críticos e usar servos menos potentes para cenários menos exigentes, maximizando a utilização dos recursos.
Como testar um servomotor com um multímetro
Um multímetro é uma ferramenta eficaz para testar a integridade do circuito de um servomotor. Ajuste o multímetro para a escala de resistência e meça a resistência entre o terminal de alimentação do servomotor e o terra. Normalmente, essa resistência deve estar entre algumas centenas e alguns milhares de ohms. Se a resistência for zero ou infinita, há uma grande probabilidade de que o circuito interno esteja em curto-circuito ou aberto.
Em seguida, meça a resistência entre a linha de sinal e o terra. Essa resistência geralmente é bastante alta quando a alimentação está desligada. Se for encontrado um curto-circuito, isso indica que o chip de controle pode estar danificado. Embora um multímetro não possa simular perfeitamente o estado de operação do servomotor, ele pode eliminar rapidamente falhas graves no circuito, especialmente quando se tem um lote de servos que precisa de uma triagem inicial. Este método é extremamente eficiente.
Atenção aos pontos observados durante o teste de servomotor sem carga
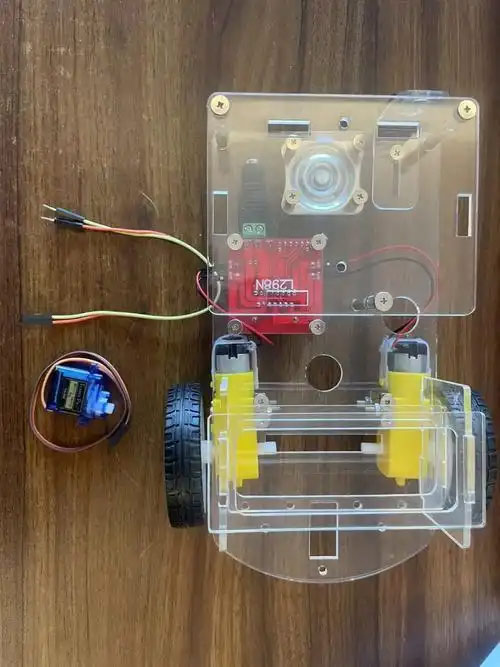
O teste sem carga é realizado quando o servo não está conectado a nenhuma carga. Após ligar a alimentação, envie gradualmente sinais de controle para o servo e observe se sua rotação é suave. Um servo em bom estado deve girar suavemente, sem travamentos ou ruídos anormais, e ser capaz de parar com precisão na posição designada.
Preste atenção especial à precisão do retorno do servo ao centro. Mova o servo de sua posição extrema esquerda para sua posição extrema direita e, em seguida, dê um comando para que ele retorne ao ponto central. Verifique se ele consegue retornar com precisão à mesma posição todas as vezes. Se houver um erro significativo no retorno ao centro, é muito provável que o potenciômetro interno esteja desgastado ou que a folga da engrenagem seja excessiva. Um servo nessas condições não é adequado para aplicações que exigem posicionamento preciso.
O método correto para teste de carga em servomotores
A avaliação do desempenho do servo em operação real pode ser feita através de testes de carga. Você pode apertar levemente o disco do servo com os dedos para sentir a força no eixo de saída. Um servo funcionando corretamente deve ser capaz de resistir a uma resistência moderada e manter sua posição. Se mesmo uma leve força fizer com que o servo perca a posição ou pare de girar, isso indica torque insuficiente.
Uma abordagem mais profissional é usar uma balança de mola ou um dispositivo de alavanca para testes quantitativos. Registre o torque máximo de retenção do servo sob diversas condições de tensão e compare-o com o valor nominal. Durante o teste, tome cuidado para não deixar o servo travado por períodos prolongados, pois corrente excessiva pode danificar o motor ou o circuito de acionamento.
O que indicam ruídos e vibrações anormais em um servo?
Alarmes que indicam problemas internos em servomotores são frequentemente acompanhados por ruídos incomumente altos. Engrenagens danificadas ou objetos estranhos presos nelas geralmente produzem um som nítido de "clique", enquanto potência excessiva no motor ou desgaste das engrenagens podem causar um zumbido abafado. Conexões deficientes do potenciômetro ou circuitos de controle instáveis geralmente indicam ruído de vibração contínuo.
A oscilação (jitter) é um fenômeno particularmente preocupante. Se a cabeça do servo oscilar continuamente dentro de uma pequena faixa, isso pode indicar uma incompatibilidade nos parâmetros PID ou uma falha no sistema de feedback. Nesse caso, mesmo que o servo consiga girar, ele não funcionará de forma estável em aplicações práticas, especialmente em projetos de robótica de alta precisão ou estabilizadores de câmera. Esses servos precisam ser substituídos ou reparados.
Precauções de segurança para testes de servomotores
Ao testar servos, verifique sempre se a polaridade da fonte de alimentação está corretamente conectada e se não há inversão de polaridade. Mesmo uma inversão de um segundo na alimentação pode causar danos permanentes ao chip de controle do servomotor. Ao usar uma fonte de alimentação ajustável, comece com uma tensão baixa e aumente-a gradualmente para evitar que picos de tensão repentinos danifiquem os componentes eletrônicos sensíveis.
Durante os testes, preste muita atenção à temperatura do servo. Uma leve temperatura elevada é normal; no entanto, se o servo ficar extremamente quente ao toque em um curto período, desconecte imediatamente a alimentação e inspecione-o. Essa situação provavelmente se deve a um curto-circuito na bobina interna ou a uma resistência mecânica excessiva que causa sobrecorrente. Para testes prolongados, recomenda-se usar um modo de operação intermitente para permitir que o servo esfrie o suficiente, prolongando assim sua vida útil.
Data da publicação: 15/11/2025