O servomotor DSpower é geralmente controlado por Modulação por Largura de Pulso (PWM). Esse método de controle permite posicionar com precisão o eixo de saída do servo, variando a largura dos pulsos elétricos enviados a ele. Veja como funciona:
Modulação por Largura de Pulso (PWM): A PWM é uma técnica que envolve o envio de uma série de pulsos elétricos em uma frequência específica. O parâmetro principal é a largura ou duração de cada pulso, que normalmente é medida em microssegundos (µs).
Posição central: Em um servo típico, um pulso de cerca de 1,5 milissegundos (ms) indica a posição central. Isso significa que o eixo de saída do servo estará em seu ponto médio.
Controle de direção: Para controlar a direção em que o servo gira, você pode ajustar a largura do pulso. Por exemplo:
Um pulso com menos de 1,5 ms (por exemplo, 1,0 ms) faria o servo girar em uma direção.
Um pulso superior a 1,5 ms (por exemplo, 2,0 ms) faria com que o servo girasse na direção oposta.
Controle de posição: A largura específica do pulso está diretamente relacionada à posição do servo. Por exemplo:
Um pulso de 1,0 ms pode corresponder a -90 graus (ou outro ângulo específico, dependendo das especificações do servo).
Um pulso de 2,0 ms pode corresponder a +90 graus.
Controle contínuo: Ao enviar continuamente sinais PWM com larguras de pulso variáveis, você pode fazer o servo girar para qualquer ângulo desejado dentro de sua faixa especificada.
Taxa de atualização do servo DSpower: A velocidade com que você envia esses sinais PWM pode afetar a rapidez de resposta do servo e a suavidade de seu movimento. Os servos geralmente respondem bem a sinais PWM com frequências na faixa de 50 a 60 Hertz (Hz).
Microcontrolador ou driver de servo: Para gerar e enviar sinais PWM para o servo, você pode usar um microcontrolador (como um Arduino) ou um módulo driver de servo dedicado. Esses dispositivos geram os sinais PWM necessários com base na entrada fornecida (por exemplo, o ângulo desejado) e nas especificações do servo.
Aqui está um exemplo em código Arduino para ilustrar como você pode controlar um servo usando PWM:
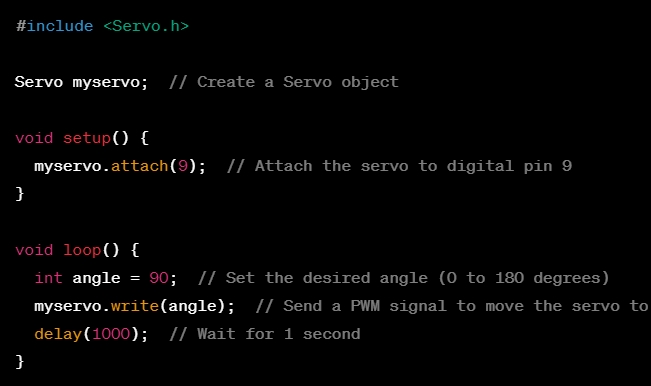
Neste exemplo, um objeto servo é criado, conectado a um pino específico e, em seguida, a função de escrita é usada para definir o ângulo do servo. O servo se move para esse ângulo em resposta ao sinal PWM gerado pelo Arduino.
Data da publicação: 18/10/2023