Um servo (servomecanismo) é um dispositivo eletromagnético que converte eletricidade em movimento controlado com precisão por meio de mecanismos de realimentação negativa.
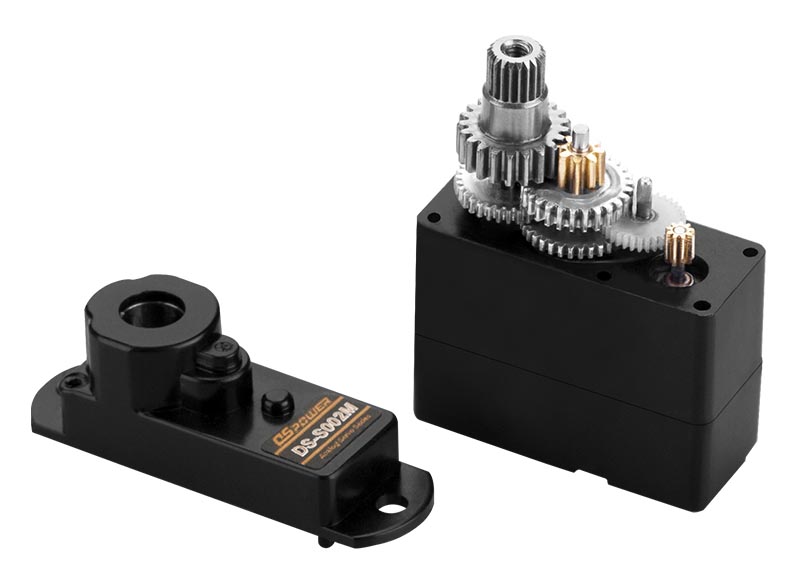
Os servomotores podem ser usados para gerar movimento linear ou circular, dependendo do seu tipo. A composição de um servomotor típico inclui um motor CC, um conjunto de engrenagens, um potenciômetro, um circuito integrado (CI) e um eixo de saída. A posição desejada do servomotor é inserida e chega ao CI como um sinal codificado. O CI direciona o motor, transmitindo a energia do motor através das engrenagens que definem a velocidade e a direção desejada do movimento até que o sinal do potenciômetro indique que a posição desejada foi alcançada e o CI pare o motor.
O potenciômetro possibilita o movimento controlado, transmitindo a posição atual e permitindo a correção de forças externas que atuam nas superfícies de controle: assim que a superfície é movida, o potenciômetro fornece o sinal de posição e o circuito integrado (CI) aciona o movimento necessário do motor até que a posição correta seja recuperada.
Uma combinação de servomotores e motores elétricos com múltiplas engrenagens pode ser organizada para executar tarefas mais complexas em diversos tipos de sistemas, incluindo robôs, veículos, manufatura e redes de sensores e atuadores sem fio.
Como funciona o servo?
Os servos possuem três fios que saem da carcaça (veja a foto à esquerda).
Cada um desses fios tem uma função específica. Esses três fios são para controle, alimentação e aterramento.
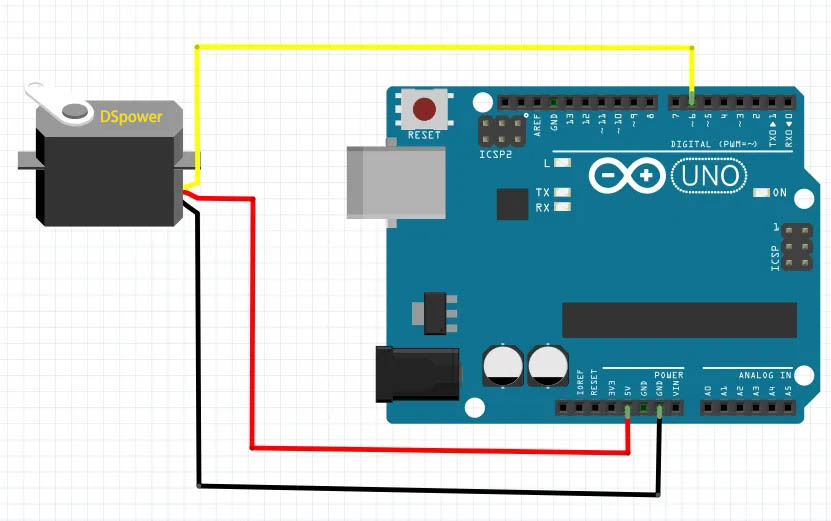
O fio de controle é responsável por fornecer os pulsos elétricos. O motor gira na direção apropriada conforme comandado pelos pulsos.
Quando o motor gira, ele altera a resistência do potenciômetro, permitindo que o circuito de controle regule a quantidade e a direção do movimento. Quando o eixo atinge a posição desejada, a alimentação é desligada.
O fio de alimentação fornece ao servo a energia necessária para funcionar, e o fio terra fornece um caminho de conexão separado da corrente principal. Isso evita que você leve um choque elétrico, mas não é necessário para o funcionamento do servo.
Servos digitais de rádio controle explicados
Servo digital: Um servo digital para rádio controle possui uma forma diferente de enviar sinais de pulso para o servomotor.
Se um servo analógico for projetado para enviar uma tensão constante de 50 pulsos por segundo, um servo digital de rádio controle é capaz de enviar até 300 pulsos por segundo!
Com esses sinais de pulso rápidos, a velocidade do motor aumentará significativamente e o torque será mais constante; isso diminui a zona morta.
Consequentemente, quando o servo digital é utilizado, ele proporciona uma resposta mais rápida e uma aceleração mais veloz ao componente de rádio controle.
Além disso, com menor zona morta, o torque também proporciona melhor capacidade de retenção. Ao operar com um servo digital, você pode sentir o controle imediatamente.
Deixe-me apresentar um exemplo. Digamos que você precise conectar um servo digital e um servo analógico a um receptor.
Ao girar o volante do servo analógico fora do centro, você notará que ele responde e oferece resistência após algum tempo – o atraso é perceptível.
No entanto, ao girar a roda do servo digital fora do centro, você sentirá que a roda e o eixo respondem e se mantêm na posição definida de forma muito rápida e suave.
Servos analógicos de rádio controle explicados
Um servomotor RC analógico é o tipo padrão de servo.
Ele regula a velocidade do motor simplesmente enviando pulsos de liga/desliga.
Normalmente, a tensão de pulso situa-se entre 4,8 e 6,0 volts e permanece constante nesse intervalo. O circuito analógico recebe 50 pulsos por segundo e, quando em repouso, não recebe nenhuma tensão.
Quanto mais tempo o pulso "Ligado" for enviado ao servo, mais rápido o motor gira e maior será o torque produzido. Uma das principais desvantagens do servo analógico é o seu atraso na resposta a pequenos comandos.
Não consegue fazer o motor girar com rapidez suficiente. Além disso, produz um torque lento. Essa situação é chamada de "zona morta".
Data da publicação: 01/06/2022