Presumivelmente, os fãs de aeromodelismo estão familiarizados com o sistema de direção. O sistema de direção do servo motor desempenha um papel importante nos aeromodelos, especialmente em modelos de aeronaves de asa fixa e modelos de navios. A direção, a decolagem e o pouso da aeronave devem ser controlados pelo sistema de direção. As asas giram para frente e para trás. Isso requer a tração do servo motor.
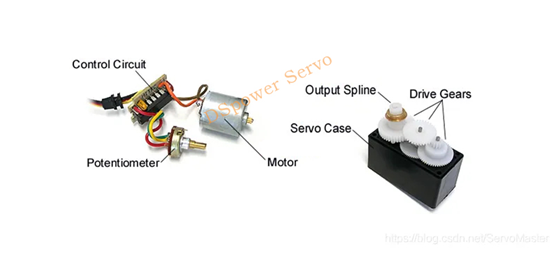
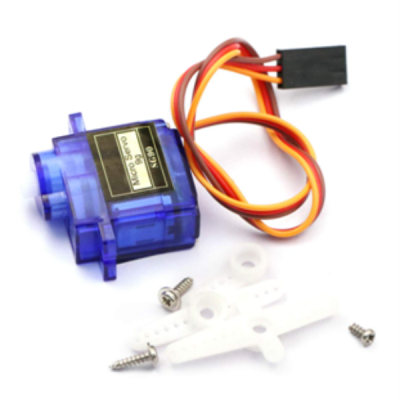
Os servomotores também são conhecidos como micro servomotores. A estrutura do mecanismo de direção é relativamente simples. De modo geral, consiste em um pequeno motor CC (motor pequeno) e um conjunto de engrenagens redutoras, além de um potenciômetro (conectado ao redutor para funcionar como sensor de posição), uma placa de circuito de controle (que geralmente inclui um comparador de tensão e sinal de entrada, e uma fonte de alimentação).
Diferentemente do princípio do motor de passo, o servomotor é essencialmente um sistema composto por um motor CC e vários componentes. O motor de passo depende da energização da bobina do estator para gerar um campo magnético que atrai o rotor de ímã permanente ou atua sobre o estator de núcleo de relutância, fazendo-o girar até uma posição específica. Essencialmente, o erro é muito pequeno e geralmente não há controle de realimentação. A energia do mini servomotor do sistema de direção provém do motor CC, portanto, é necessário um controlador que envie comandos ao motor CC, e há controle de realimentação no sistema de direção.
A engrenagem de saída do conjunto de engrenagens redutoras dentro da caixa de direção está essencialmente conectada a um potenciômetro para formar um sensor de posição; portanto, o ângulo de rotação dessa caixa de direção é afetado pelo ângulo de rotação do potenciômetro. Ambas as extremidades desse potenciômetro estão conectadas aos polos positivo e negativo da fonte de alimentação de entrada, e a extremidade deslizante está conectada ao eixo de rotação. Os sinais são inseridos juntos em um comparador de tensão (amplificador operacional), e a alimentação do amplificador operacional é conectada à fonte de alimentação de entrada. O sinal de controle de entrada é um sinal modulado por largura de pulso (PWM), que altera a tensão média em uma proporção de alta tensão em um período médio. Este comparador de tensão de entrada.
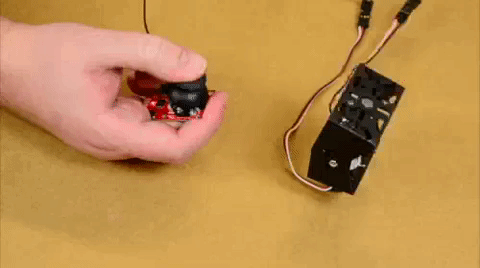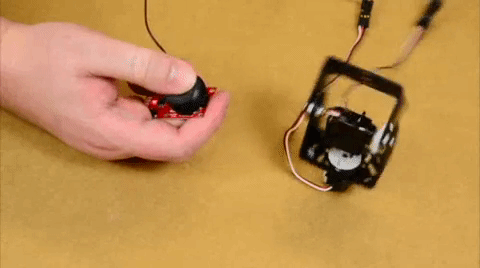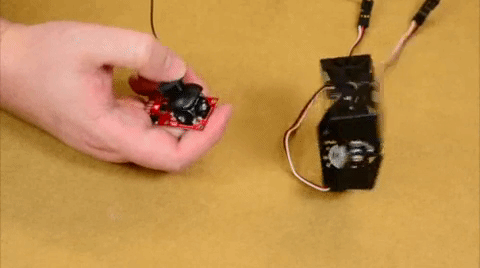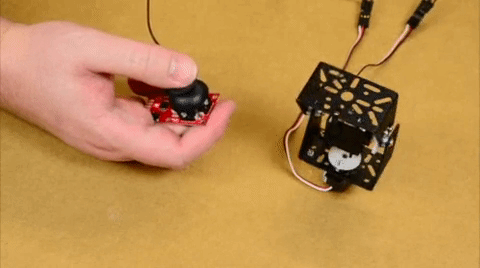
Ao comparar a tensão média do sinal de entrada com a tensão do sensor de posição, por exemplo, se a tensão de entrada for maior que a tensão do sensor de posição, o amplificador emite uma tensão de alimentação positiva; se a tensão de entrada for maior que a tensão do sensor de posição, o amplificador emite uma tensão de alimentação negativa, ou seja, uma tensão reversa. Isso controla a rotação para frente e para trás do motor CC e, em seguida, controla a rotação da caixa de direção por meio do conjunto de engrenagens redutoras de saída. Exatamente como na imagem acima. Se o potenciômetro não estiver conectado à engrenagem de saída, ele pode ser acoplado a outros eixos do conjunto de engrenagens redutoras para obter uma faixa de rotação mais ampla da caixa de direção, como 360°, controlando a relação de transmissão. Isso pode resultar em um erro maior, porém não cumulativo (ou seja, o erro não aumenta com o ângulo de rotação)..
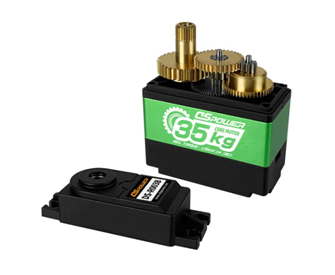
Devido à sua estrutura simples e baixo custo, o mecanismo de direção é utilizado em diversas aplicações, não se limitando apenas a aeromodelismo. Ele também é empregado em vários braços robóticos, robôs, carros de controle remoto, drones, casas inteligentes, automação industrial e outros campos. Diversas ações mecânicas podem ser realizadas com ele. Existem também servos especiais de alto torque e alta precisão para uso em aplicações que exigem alta precisão ou que requerem alto torque e grandes cargas.
Data da publicação: 20 de setembro de 2022